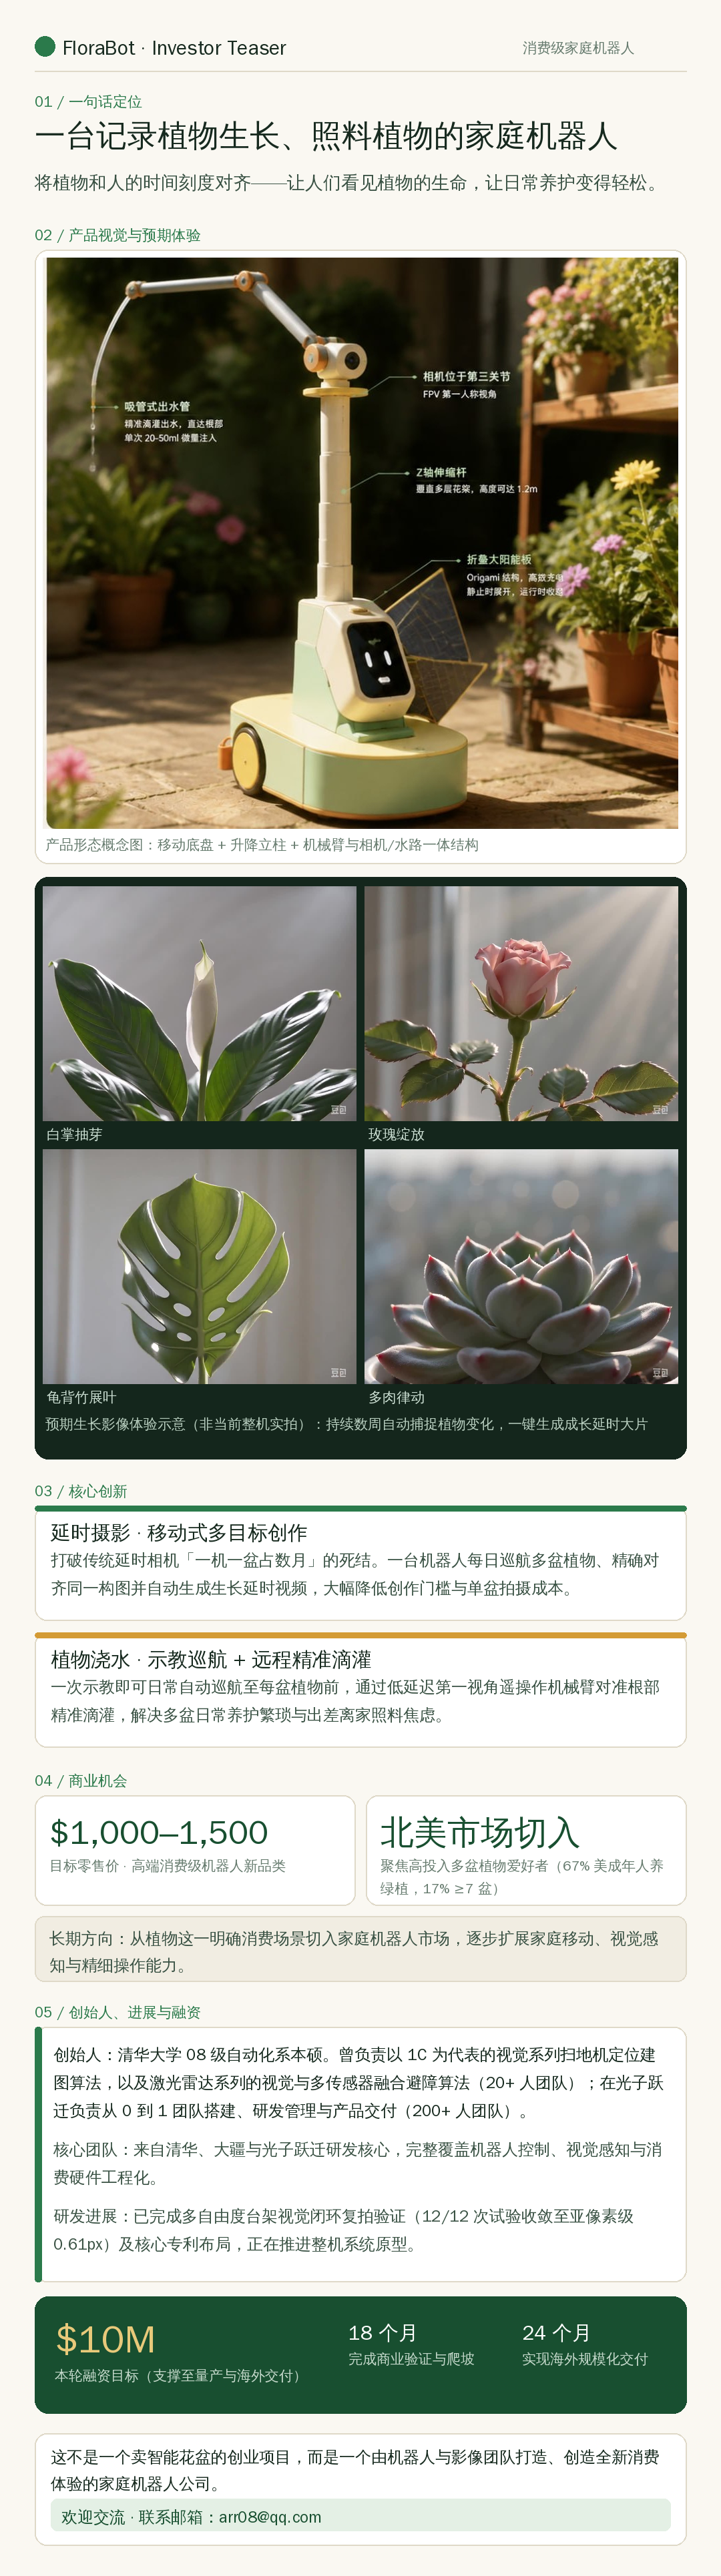
FloraBot · 2 页融资简介(Investor Teaser)
🌱 FloraBot
Page 1 / 2 · 产品与机会
01 / 一句话定位

一台记录植物生长、照料植物的家庭机器人

将植物和人的时间刻度对齐——让人们看见植物的生命,让日常养护变得轻松。

02 / 产品视觉与预期体验
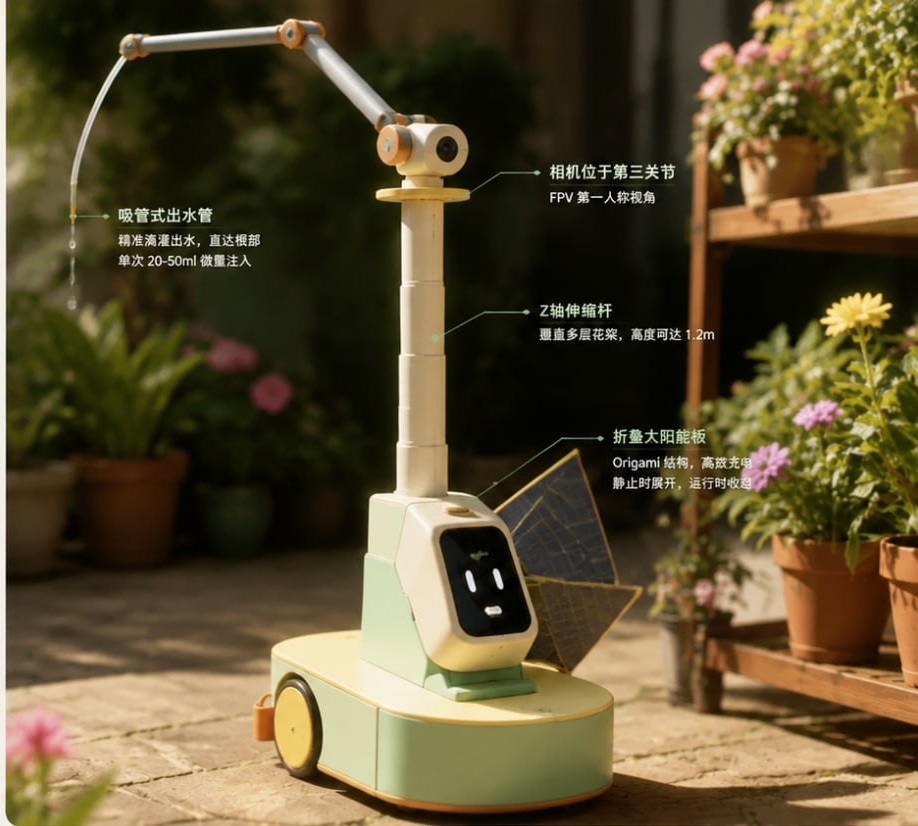
FloraBot 产品形态概念图
产品形态概念图:移动底盘 + 升降立柱 + 末端机械臂与相机/水路一体结构
白掌抽芽
玫瑰绽放
龟背竹展叶
多肉律动
预期生长影像体验示意(非当前整机实拍):持续数周自动捕捉植物变化并一键生成成长延时大片
03 / 核心创新

延时摄影 · 移动式多目标创作

打破传统延时相机「一机一盆占数月」的死结。一台机器人每日巡航多盆植物、精确对齐同一构图并自动生成生长视频,大幅降低创作门槛与单盆拍摄成本。

植物浇水 · 示教巡航 + 远程精准滴灌

一次示教即可日常自动巡航至每盆植物前,通过低延迟第一视角遥操作机械臂对准根部精准滴灌,解决多盆日常养护繁琐与出差离家照料焦虑。

🌱 FloraBot
Page 2 / 2 · 商业潜力与团队
04 / 商业机会
$1,000 – 1,500
目标零售价 · 创造新品类的消费级机器人
北美市场切入
聚焦高投入多盆室内植物爱好者(67% 美国成年人养室内植物,17% 拥有 ≥7 盆)
长期方向:这不是一个卖智能花盆的项目——而是从植物这一明确高情感消费场景切入家庭机器人市场,逐步积累家庭移动、视觉感知与精细操作能力。
05 / 创始人、研发进展与融资
清华大学 08 级自动化系本硕 1C 视觉扫地机定位建图 & 避障(20+ 团队) 光子跃迁 0→1 研发交付(200+ 团队) 核心团队:清华 / 大疆 / 光子跃迁研发核心

创始人履历:清华大学 08 级自动化系本硕。曾负责以 1C 为代表的视觉系列扫地机器人定位建图算法,以及激光雷达系列的视觉与多传感器融合避障算法(带领 20+ 人团队);在光子跃迁负责从 0 到 1 的研发团队搭建、研发管理与产品交付(管理规模 200+)。核心团队来自清华、大疆与光子跃迁研发骨干。

研发进展:已完成多自由度台架视觉闭环复拍验证(12/12 次试验收敛至亚像素级 0.61 px)及核心专利布局,正在推进整机系统原型。

$10M
本轮融资目标(支撑至量产与海外首批交付)
18 个月完成商业验证与量产爬坡
24 个月实现海外规模化交付
欢迎交流:期待与关注消费机器人与具身智能的投资人深聊完整 12 页 BP 与原型演示。 联系邮箱:arr08@qq.com